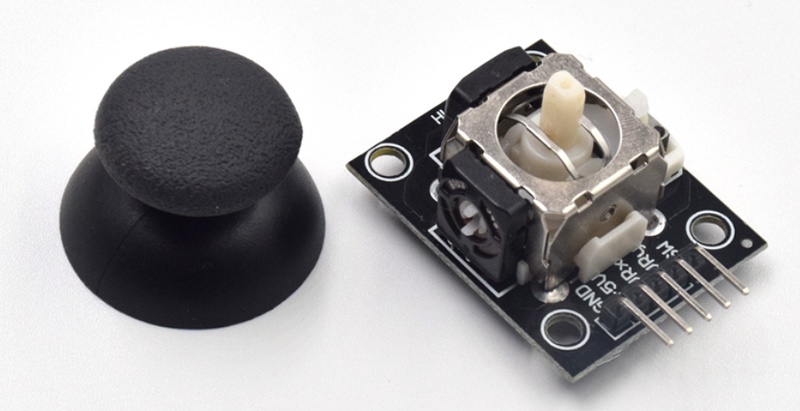
这是一个常见的双轴 XY 摇杆模块,核心部件是两个电位器。芯片通过 ADC 模数转换器读取各电位器的电压值,再把读数转换为摇杆在 XY 坐标轴上的位置。
接线参考
| 双轴摇杆 | BPI-PicoW-S3 |
|---|---|
GND |
GND |
+5V |
3V3 |
VRx |
GP27_A1 |
VRy |
GP26_A0 |
-
CircuitPython 提供的 ADC 精度为 16 位,最大值的十六进制表示为 FFFF,十进制表示为 65535,对应的电压范围为 0 mV~3300 mV。 BPI-PicoW-S3 所用 ESP32-S3 芯片的实际 ADC 电压范围为 0 mV~3100 mV,因此在实际应用中最高只能测量 3100 mV。
-
基础 ADC 读数,读取两个电位器的值,并将其转换为电压值。
请注意,代码中的 X、Y 轴方向经过对调,使用时需要把双轴摇杆模块逆时针旋转 90°。这样,当摇杆沿 Y 轴向上移动时 ADC 读数会增大,向下移动时则减小,符合常用直角坐标系的方向。
import board,analogio,time x_axis_pin = analogio.AnalogIn(board.A0) y_axis_pin = analogio.AnalogIn(board.A1) while True: x_axis = x_axis_pin.value y_axis = y_axis_pin.value # print((x_axis,y_axis)) x_value = x_axis / 65535 * 3300 y_value = y_axis / 65535 * 3300 print("{0}mv,{1}mv".format(x_value,y_value)) time.sleep(0.1) -
在 Mu 编辑器中单击
Plotter图标打开绘图器,它会把 REPL 输出值实时绘制成随时间变化的折线图。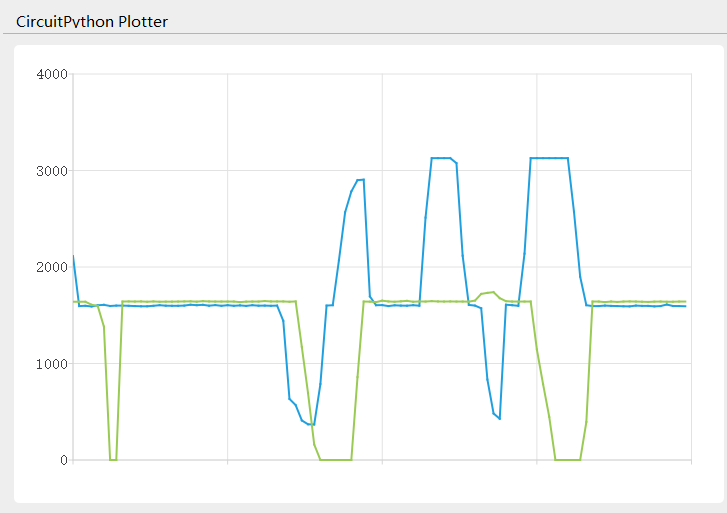
-
以下程序用于校准坐标零点。程序运行后的前五秒内请勿触碰摇杆,等待程序取得零点值。
import board,analogio,time x_axis_pin = analogio.AnalogIn(board.A0) y_axis_pin = analogio.AnalogIn(board.A1) def get_zero(times =500, sleep = 0.01): x_total = 0 y_total = 0 for i in range (times): x_axis = x_axis_pin.value y_axis = y_axis_pin.value x_total += x_axis y_total += y_axis time.sleep(sleep) x_zero = x_total // times y_zero = y_total // times return (x_zero,y_zero) zero = get_zero(times =500, sleep = 0.01) print(zero) while True: x_axis = x_axis_pin.value - zero[0] y_axis = y_axis_pin.value - zero[1] print((x_axis,y_axis)) time.sleep(0.1) -
下面的程序获取摇杆方向,这是双轴摇杆最常见的应用。
import board,analogio,time x_axis_pin = analogio.AnalogIn(board.A0) y_axis_pin = analogio.AnalogIn(board.A1) direction_list = ["East","Southeast","South","Southwest","West","Northwest","North","Northeast","Centre"] def get_zero(times =500, sleep = 0.01): x_total = 0 y_total = 0 for i in range (times): x_axis = x_axis_pin.value y_axis = y_axis_pin.value x_total += x_axis y_total += y_axis time.sleep(sleep) x_zero = x_total // times y_zero = y_total // times return (x_zero,y_zero) def get_direction(zero = (32767,32767)): x_axis = x_axis_pin.value - zero[0] y_axis = y_axis_pin.value - zero[1] if x_axis >= 10000 and -10000 < y_axis < 10000: return direction_list[0] elif x_axis >= 10000 and y_axis <= -10000: return direction_list[1] elif -10000 < x_axis < 10000 and y_axis <= -10000: return direction_list[2] elif x_axis <= -10000 and y_axis <= -10000: return direction_list[3] elif x_axis <= -10000 and -10000 < y_axis < 10000: return direction_list[4] elif x_axis <= -10000 and y_axis >= 10000: return direction_list[5] elif -10000 < x_axis < 10000 and y_axis >= 10000: return direction_list[6] elif x_axis >=10000 and y_axis >= 10000: return direction_list[7] else : return direction_list[8] zero = get_zero(times =50, sleep = 0.01) print(zero) while True: x_axis = x_axis_pin.value - zero[0] y_axis = y_axis_pin.value - zero[1] print((x_axis,y_axis)) print(get_direction(zero = zero)) time.sleep(0.1) -
下面的程序可以设置坐标精度等级,计算每个等级的跨度,根据需要消除抖动,增强数据的实用性。
import board,analogio,time

x_axis_pin = analogio.AnalogIn(board.A0)
y_axis_pin = analogio.AnalogIn(board.A1)

def get_zero(times =500, sleep = 0.01):
    x_total = 0
    y_total = 0
    for i in range (times):
        x_axis = x_axis_pin.value
        y_axis = y_axis_pin.value
        x_total += x_axis
        y_total += y_axis
        time.sleep(sleep)
    x_zero = x_total // times
    y_zero = y_total // times
    return (x_zero,y_zero)

def get_extremum(times =500, sleep = 0.01):
    x_list = []
    y_list = []
    for i in range (times):
        x_axis = x_axis_pin.value
        y_axis = y_axis_pin.value
        x_list.append(x_axis)
        y_list.append(y_axis)
        time.sleep(sleep)
    x_extremum = (min(x_list),max(x_list))
    y_extremum = (min(y_list),max(y_list))
    return (x_extremum,y_extremum)

def get_spacing(level = 16 , zero =(32767,32767) ,x_extremum = (0,65535),y_extremum = (0,65535)):
    x_temp_1 = (zero[0] - x_extremum[0]) // level
    x_temp_2 = (x_extremum[1] - zero[0] ) // level
    y_temp_1 = (zero[1] - y_extremum[0]) // level
    y_temp_2 = (y_extremum[1] - zero[1] ) // level
    x_spacing = (x_temp_1,x_temp_2)
    y_spacing = (y_temp_1,y_temp_2)
    return (x_spacing,y_spacing)

def get_coordinates(zero = (32767,32767), x_spacing = (2048,2048),y_spacing = (2048,2048)):
    x_value = x_axis_pin.value - zero[0]
    y_value = y_axis_pin.value - zero[1]
    if x_value >= 0:
        x_axis = x_value // x_spacing[1]
    else:
        x_axis = - ((-x_value) // x_spacing[0])
    if y_value >= 0:
        y_axis = y_value // y_spacing[1]
    else:
        y_axis = - ((-y_value) // y_spacing[0])
    return (x_axis,y_axis)

zero = get_zero(times =500, sleep = 0.01)
print(zero)
(x_extremum,y_extremum) = get_extremum(times = 500, sleep = 0.01)
print((x_extremum, y_extremum))
(x_spacing,y_spacing) = get_spacing(level = 128 , zero = zero, x_extremum = x_extremum,y_extremum = y_extremum)
print((x_spacing, y_spacing))

while True:
    coordinates = get_coordinates(zero = zero, x_spacing = x_spacing, y_spacing = y_spacing)
    print(coordinates)
    time.sleep(0.1)